宠物蒙眼貂的灵活肢体,探索昆虫与浆果间的奇妙互动
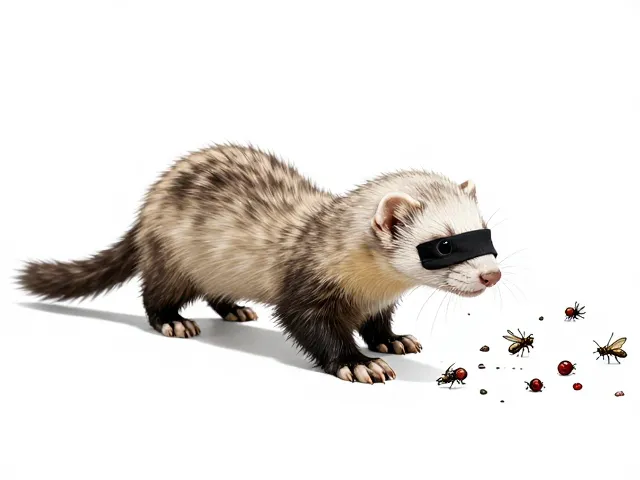
蒙眼貂的感官代偿与运动协调机制
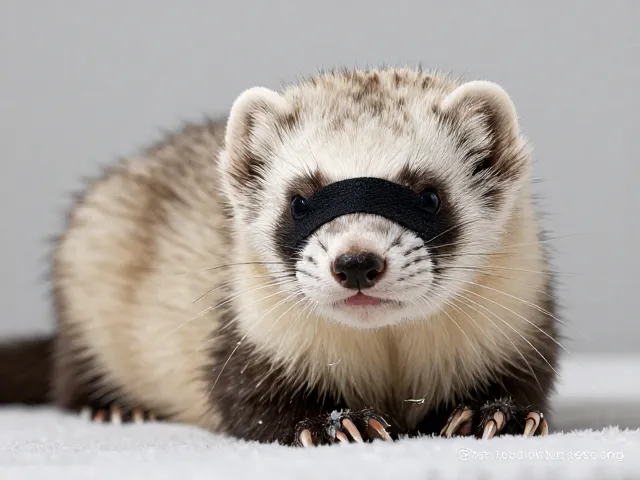
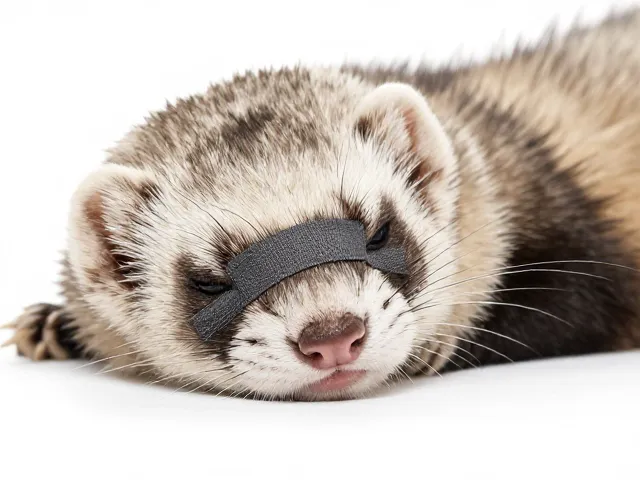
当视觉输入被阻断,蒙眼貂的肢体灵活性并未随之退化,反而呈现出一种基于本体感觉的强化适应状态。貂科动物拥有高度特化的神经系统,其小脑体积相对于脑容量比例较大,负责精细运动控制和平衡。在失去视觉参照后,貂通过耳廓的高灵敏度振动捕捉以及胡须(触须)对空气流动变化的感知,重构空间坐标系。这种感官代偿机制使得它们在复杂环境中仍能保持极高的身体控制力,肢体关节的屈伸角度和肌肉张力调节变得更加精准,以弥补视觉定位的缺失。
这种灵活性的核心在于其脊柱结构的独特性。貂的脊椎骨数量众多且椎间盘弹性极佳,赋予身体极强的扭曲和伸展能力。在蒙眼状态下,貂不再依赖视觉预判路径,而是通过前肢探索接触点的反馈信号,实时调整躯干的扭转角度。实验观察显示,蒙眼貂在穿越狭窄通道或攀爬垂直表面时,肢体动作的连贯性并未显著下降,反而因减少了视觉处理带来的延迟,反应速度在某些触觉导向的任务中表现出更快的适应性。
昆虫行为模式对貂类探索策略的影响
昆虫作为自然界中微小且多变的动态目标,其运动轨迹往往具有不可预测性。貂在捕猎或探索过程中,面对快速移动的昆虫时,展现出一种基于直觉的运动策略。昆虫的突然转向或静止行为,迫使貂调整其四肢的抓地力和身体重心。例如,当昆虫在叶片上快速爬行时,貂会通过前爪的轻微试探性接触,感知叶片的震动频率,进而判断昆虫的大致位置。这种互动并非单纯的捕食行为,更多体现为一种对动态环境的适应性探索,肢体的微小调整旨在最大化触觉信息的获取效率。
昆虫的外骨骼硬度与表面纹理差异,也为貂的肢体灵活性提供了多样化的测试场景。在接触不同质感的昆虫或昆虫残留物时,貂的指尖触觉受体能够区分细微的物理特性。这种区分能力促使貂在后续动作中调整爪子的开合程度和力度,以避免滑脱或损伤目标。在此过程中,貂的肢体运动呈现出一种“感知-反馈-修正”的闭环逻辑,昆虫的不可控运动反而激发了貂更复杂的肢体协调模式,使其在静态环境中难以展现的精细动作得以激活。
浆果分布与触觉导航的空间映射
浆果在自然环境中的分布通常呈现随机性或簇状聚集,这种非线性的空间布局要求貂具备高效的空间记忆与触觉导航能力。在蒙眼状态下,貂无法通过视觉识别浆果的颜色或成熟度,转而依赖嗅觉和触觉进行定位。浆果表面的光滑或粗糙质感、以及其与枝条连接的牢固程度,通过貂的鼻端和前爪传递至神经系统。貂在探索过程中,肢体动作变得更为轻柔且具探索性,通过反复的轻触和按压,构建周围环境的三维触觉地图。
这种触觉导航不仅限于定位浆果,还涉及对周围植被结构的整体感知。貂在寻找浆果时,常伴随对枝条弹性和叶片密度的评估。肢体的灵活性使其能够穿梭于密集的灌木丛中,同时保持对浆果位置的精确记忆。研究表明,貂在多次探索同一区域后,能够形成稳定的路径依赖,即使蒙眼也能准确返回已知浆果丰富的区域。这种能力依赖于肢体运动过程中积累的空间信息,将触觉反馈转化为内部的空间认知模型,从而在无视觉辅助的情况下实现高效觅食。
多模态感官整合下的生态互动逻辑
昆虫与浆果代表了两种截然不同的生态资源:前者是动态的、有生命的互动对象,后者是静态的、位置固定的营养来源。蒙眼貂在处理这两类资源时,展现了截然不同的肢体策略。面对昆虫,肢体动作侧重于快速反应和动态平衡,强调速度和敏捷性;面对浆果,动作则侧重于精细控制和持久探索,强调稳定性和准确性。这种差异反映了貂在进化过程中形成的多模态感官整合能力,能够根据目标特性切换运动模式。
在自然生态系统中,这种灵活的肢体表现不仅是生存技能的体现,也是貂与环境互动的关键媒介。通过蒙眼实验或自然观察可以发现,貂的肢体灵活性与其感官代偿能力紧密相关。视觉缺失并未限制其探索能力,反而促使其他感官通道更加活跃,形成一种补偿性的感知增强。昆虫的复杂运动与浆果的静态分布,共同构成了貂肢体灵活性训练的多样化场景,使其在多变的环境中保持高度的适应性和生存优势。